看一段建筑振动的动画,画面似乎连续流畅。实际上,电脑把时间切成许多小段,一步一步推算下一刻。如果每一步都让振动稍微快一点或慢一点,累积起来,峰值出现的时刻就会偏离真实节奏。
振幅之外,还要算准节奏
时间积分算法负责把结构的运动方程推进到下一时刻。评价一种算法时,研究人员会关注计算能否稳定、振幅是否出现额外衰减,以及振动周期是否被拉长或缩短。最后这一类误差,常被称为数值色散。
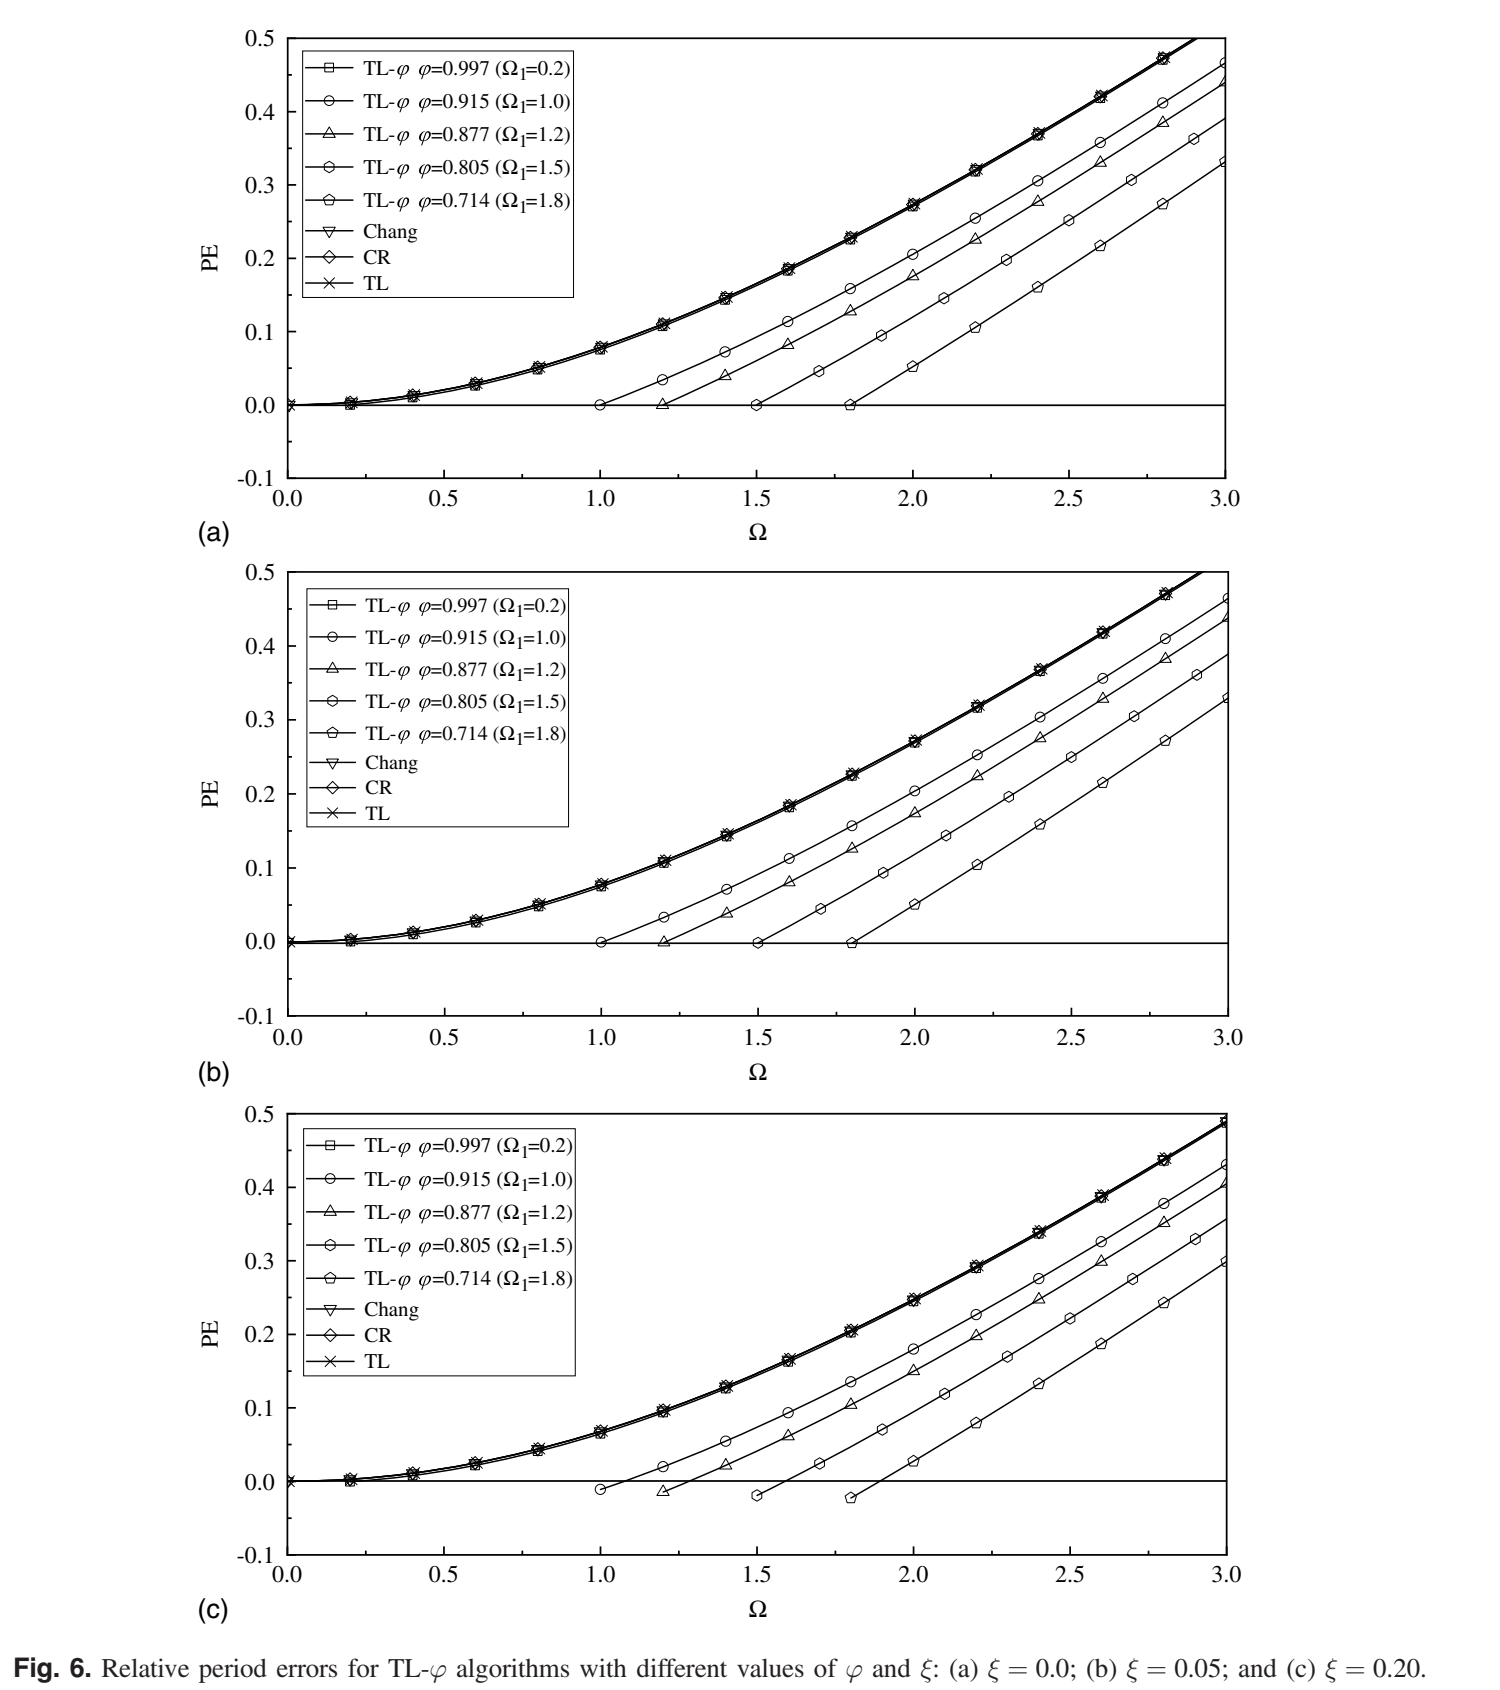
这篇论文提出一族具有可控数值色散特征的显式算法 TL-φ。它利用结构本身的动力特性,通过参数 φ 调整周期误差,让算法在目标振动范围内更贴近原有节奏。图中的曲线描述的正是这种调整能力。
“显式”描述下一步状态怎样算出来:算法尽量利用已有时刻的信息直接推进,适合需要大量时间步的动力分析。“结构相关”则表示算法系数与所计算结构的动力特征有关。论文从控制理论中的变换思路出发,使算法对应的振动特性更贴近目标系统。φ 因而像一个校准旋钮,用来调整离散时间中的运动节奏,让计算过程更好地跟上结构原有的频率。
把镜头放大,看看峰值有没有错位
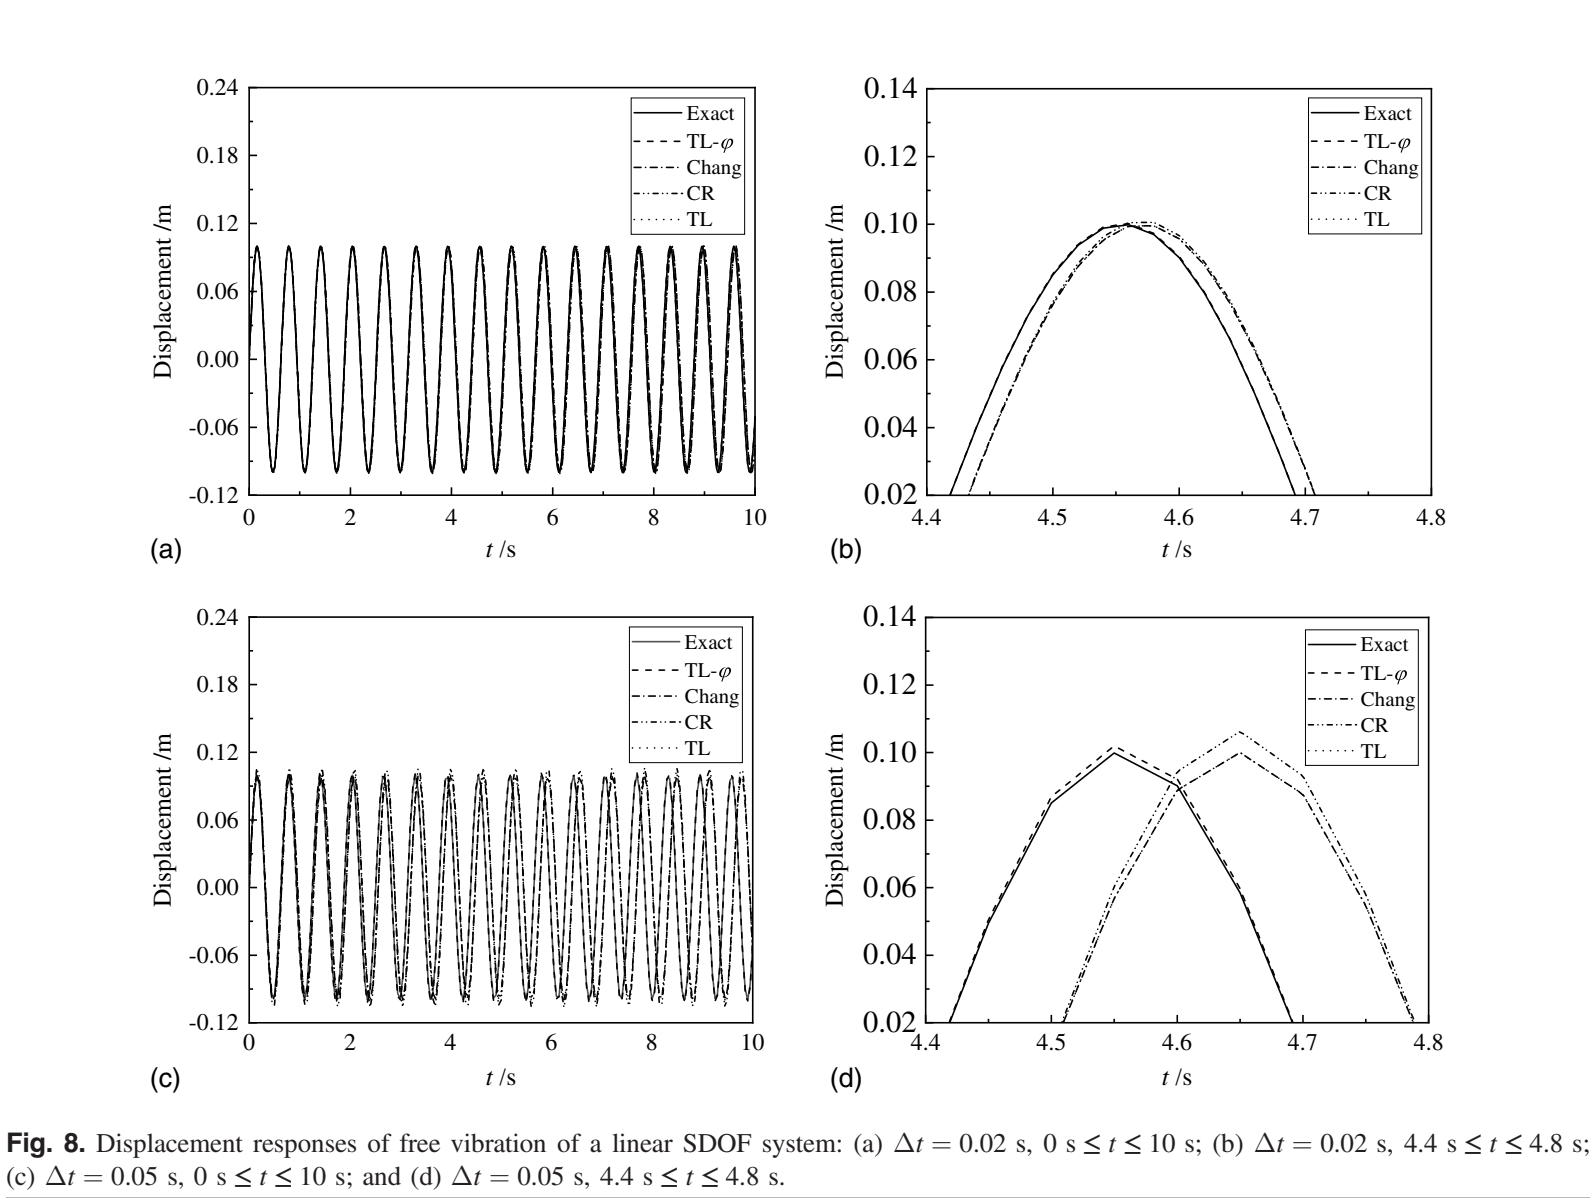
论文用多组线性和非线性算例比较算法表现。在完整时程里,几条曲线可能看起来差不多;把其中一次振动放大,峰值有没有提前、推迟,便清楚了。原图右侧的局部放大,让这种差别很容易辨认。
当时间步长增大,每一步跨过的运动过程更多,周期误差也更容易积累。合适的 φ 参数能够改善这种偏差,同时较少影响算法的其他特性。对需要比较波形和响应相位的计算,这一点尤其有用。
原图上下两组采用不同时间步长。在较小步长下,许多方法的曲线相当接近;步长增大后,右侧局部峰值的错位更明显。即使每个周期只偏一点点,经过多次振动也会累积成肉眼可见的相位差。对单个峰值分析,这种误差可能影响最大响应发生的时刻;对多个自由度共同运动的结构,它还关系到不同部位的运动能否在正确时间叠加。
让时间步长与结构特点配合
研究分别讨论了线性和非线性系统的稳定条件:线性系统具有无条件稳定特征,非线性分析仍需结合相应条件选择计算参数。稳定性与精度各有任务,算得顺利之后,还需要检查振幅和周期是否准确。
这项工作的价值,是给时间积分多提供了一个可调节的控制量。认识结构主要以什么节奏运动,再据此安排算法与步长,可以让电脑中的振动过程更贴近要研究的真实运动。
论文用不同复杂程度的算例检查算法,让验证从单一振子的规则运动,逐步走向多自由度和非线性系统。选择计算步长时,可以先关注结构中需要准确保留的频率范围,再观察周期误差和幅值变化。这样,算法参数的选择就与具体任务联系起来:关心低频整体摆动,还是需要分辨更快的局部运动,会影响应当把精度集中在哪一段频率上。